로봇 제어 · 원격 HMI
개요
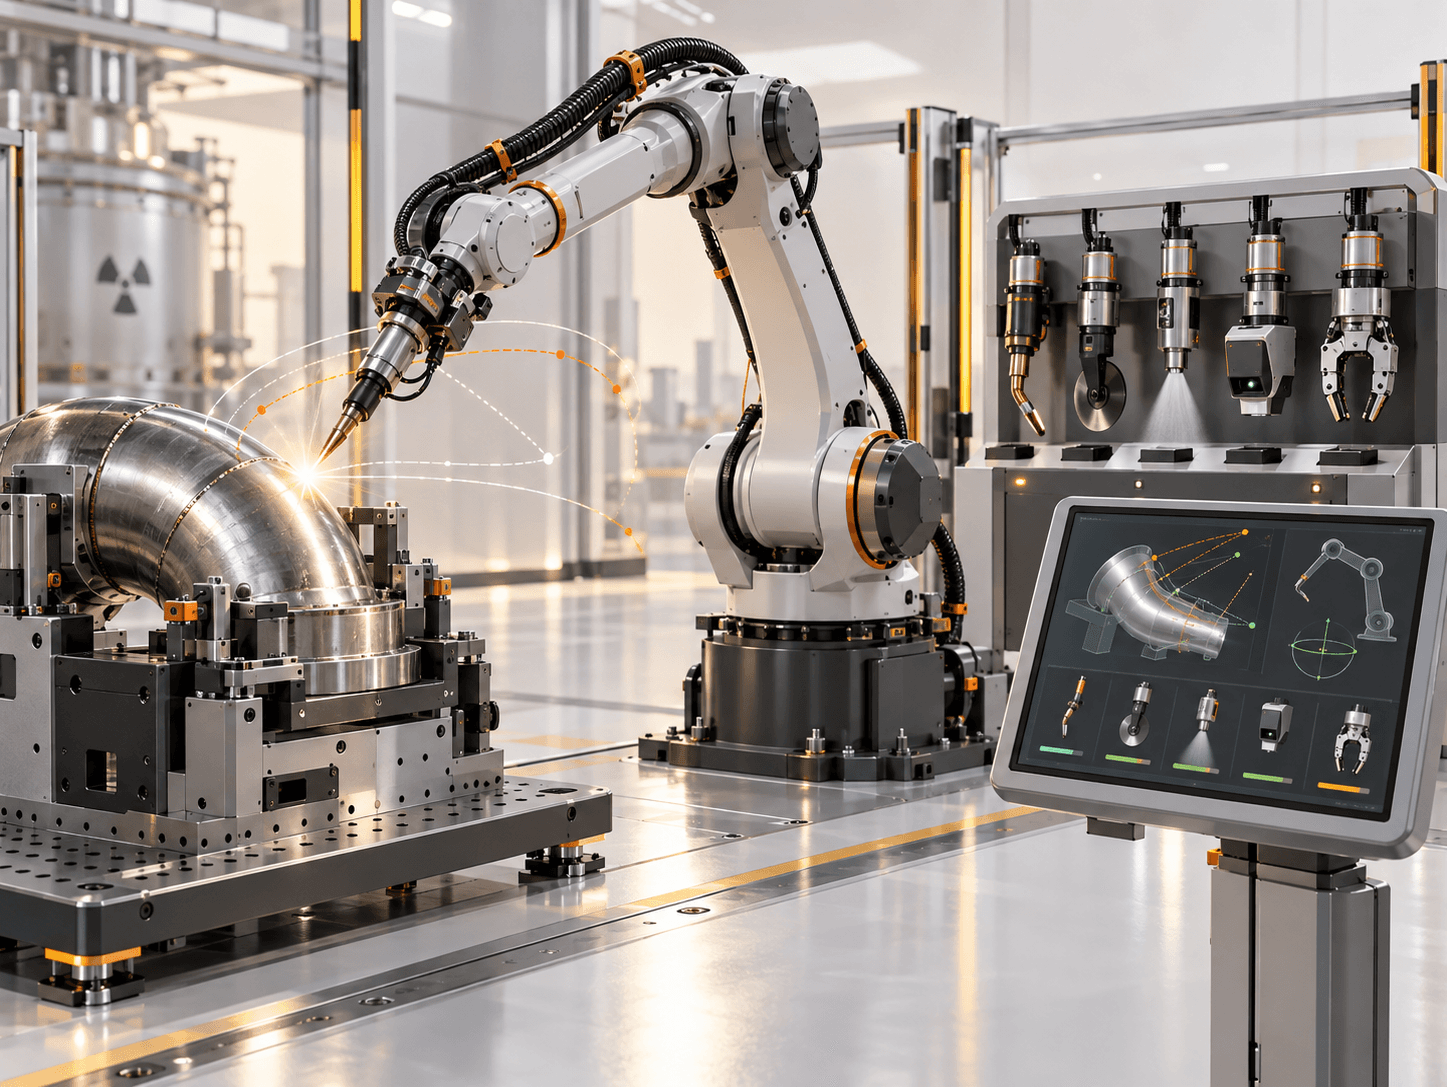
엠유트론은 로봇과 정밀 구동 장치, 센서, PLC 및 HMI를 하나의 제어 체계로 통합하여 산업 현장에 최적화된 로봇 자동화 시스템을 구현합니다. 용접·가공·검사·이송 등 작업 특성에 따라 로봇의 경로와 자세, 부가축 동작 및 공정 조건을 정밀하게 제어하고, 현장 설비와 연계되는 통합 운용 환경을 제공합니다. 로봇 Base, Workpiece, Tool/TCP 좌표계를 기반으로 작업 위치와 경로를 관리하고, 비전·센서 데이터를 활용하여 실제 작업물의 위치 편차와 현장 변화를 보정합니다. 로봇과 갠트리·레일·포지셔너 등 다축 장비를 연동하여 복잡한 형상과 협소 공간에서도 안정적인 작업 수행이 가능하도록 제어 시스템을 구성합니다. 또한 원격 HMI를 통해 장비 상태, 작업 좌표, 공정 진행 상황 및 주요 알람을 실시간으로 확인하고, 작업 이력과 설비 데이터를 체계적으로 관리합니다. 이를 통해 작업자의 직접 접근이 제한되는 원전·고위험 산업 환경에서도 안전성과 운용 효율을 동시에 높입니다.
차별점
엠유트론은 로봇 단품 제어에 머무르지 않고 로봇, 부가축, 공정 장비, 센서와 운영 소프트웨어까지 하나의 시스템으로 연결하는 통합 제어 기술을 제공합니다. 실제 작업 환경의 간섭, 작업 공간, 장비 배치 및 공정 순서를 사전에 고려하여 로봇 경로와 장비 동작을 설계하고 현장 조건에 맞춰 제어 로직을 최적화합니다. 특히 비전·센서 기반 위치 보정, 다축 동기 제어, 충돌·간섭 검토, 작업 상태 모니터링 및 원격 운용 기술을 연계하여 정형화된 반복 작업뿐 아니라 위치와 형상이 달라지는 현장 작업에도 대응합니다. 작업자 조작 화면부터 장비 제어, 알람·인터록, 작업 이력 관리까지 일관된 운용 체계를 구성하여 복잡한 자동화 설비의 안정성과 유지 관리성을 높입니다. 원전 MRO, 정밀 가공, 용접 자동화 및 모빌리티 생산 설비 등 다양한 산업 환경에서 축적한 시스템 통합 경험을 바탕으로 장비와 소프트웨어가 유기적으로 연동되는 현장 중심의 로봇 제어 솔루션을 구축합니다.

CORE TECHNOLOGIES
작업 형상과 공정 조건에 따라 로봇 경로, TCP 자세와 작업 속도를 정밀하게 제어합니다.